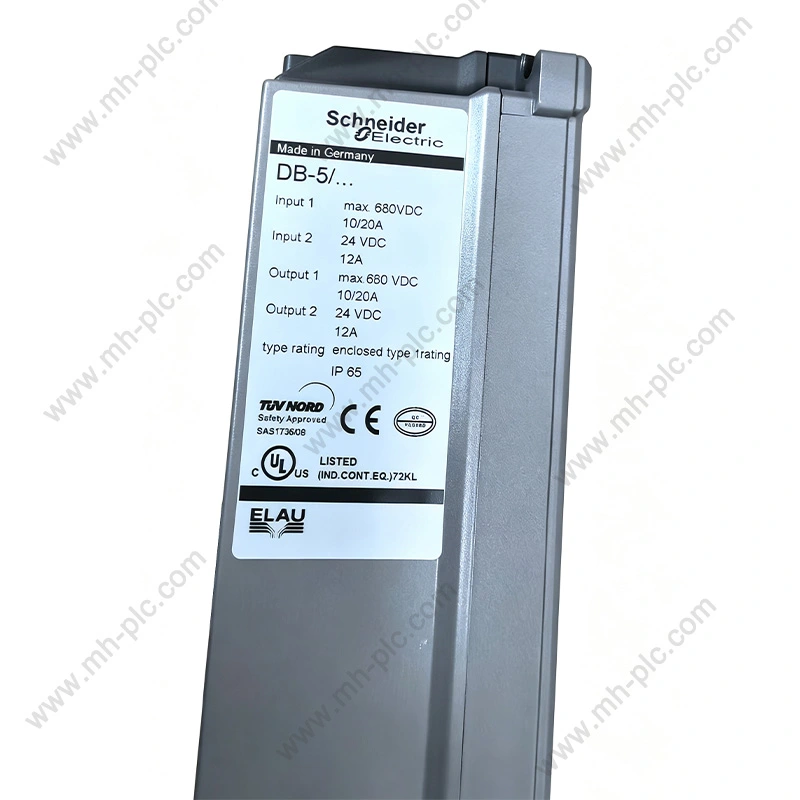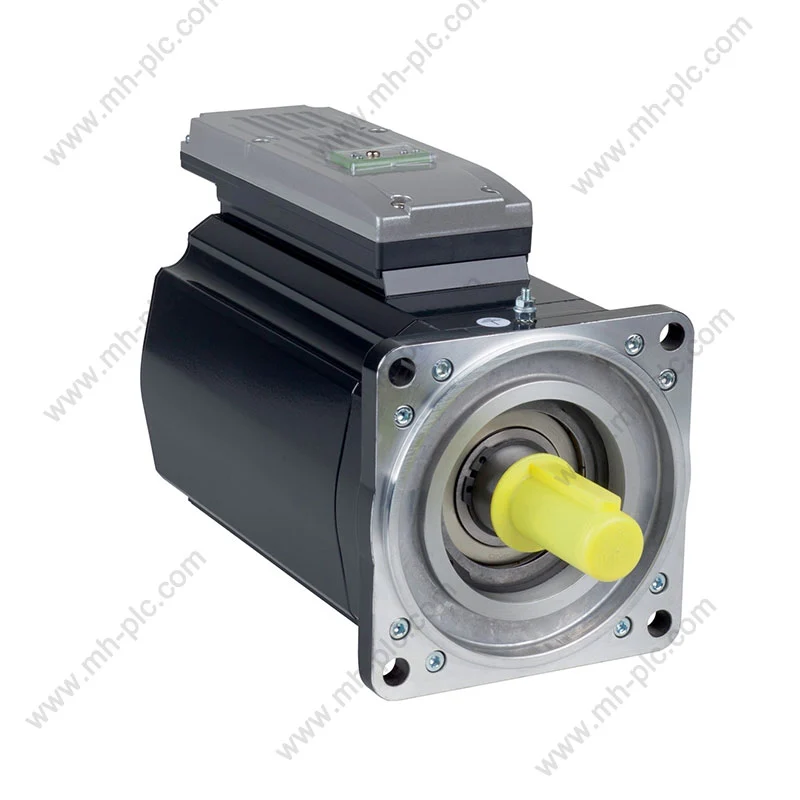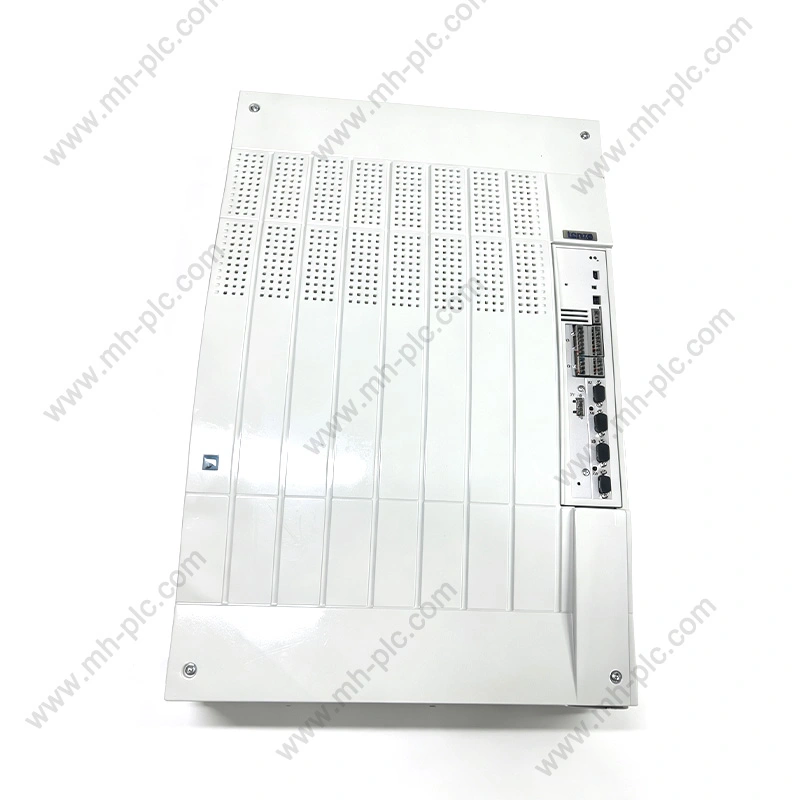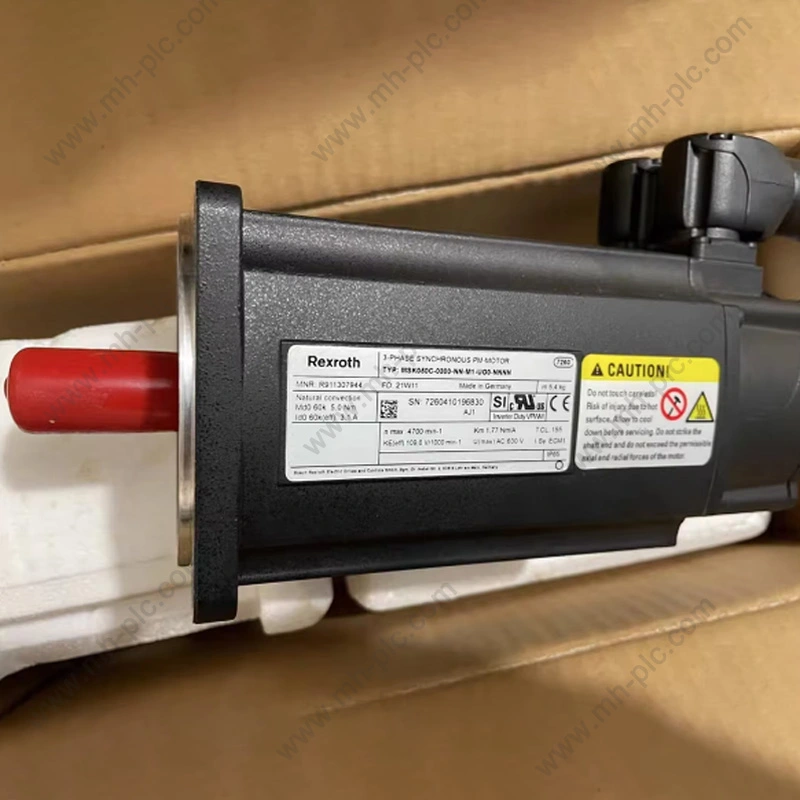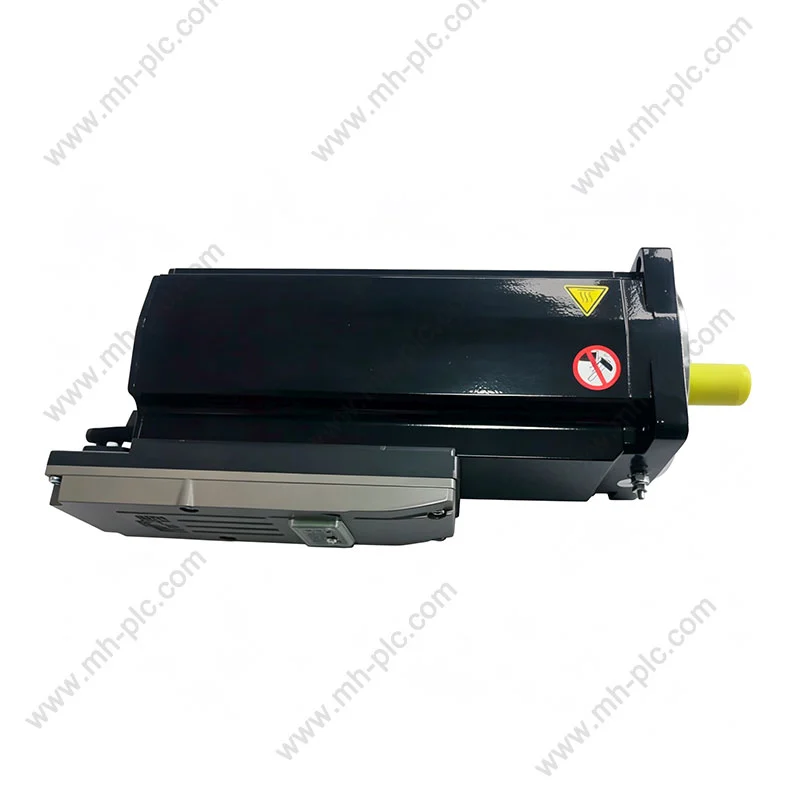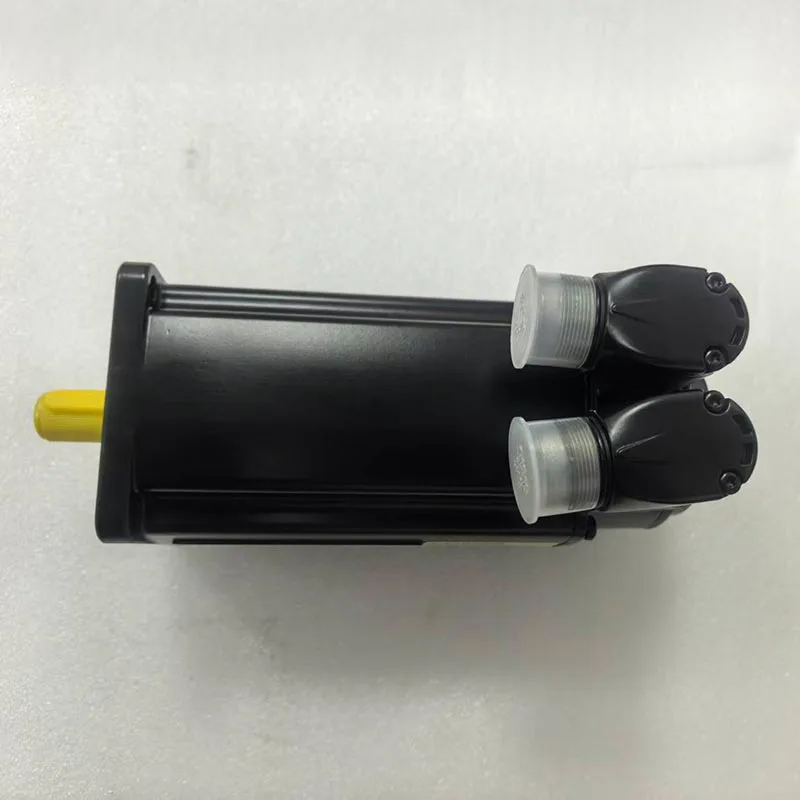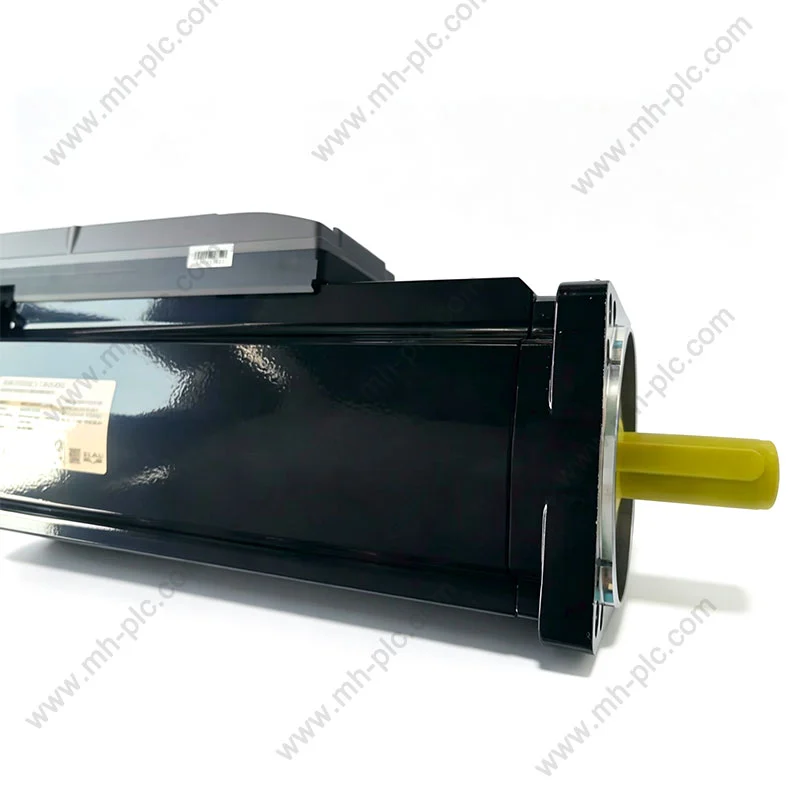
Servomoteur Rexrothles produits sont généralement envisagés pour les machines industrielles qui nécessitent une vitesse contrôlée, un positionnement reproductible, des performances de couple réactives et un mouvement coordonné. Toutefois, pour les acheteurs internationaux, la sélection du bon produit ne se résume pas simplement à choisir un servomoteur doté d’une puissance nominale appropriée. L'application complète peut également dépendre du couple continu et maximal, de la vitesse de fonctionnement, du type de retour, du frein de maintien, des dimensions mécaniques, de la compatibilité du contrôleur, de l'interface de communication et de la relation entre le moteur et son système d'entraînement correspondant. Les générations de produits peuvent également différer au niveau des détails mécaniques et électriques, ce qui rend le numéro de modèle exact particulièrement important pour les projets de remplacement et de maintenance.
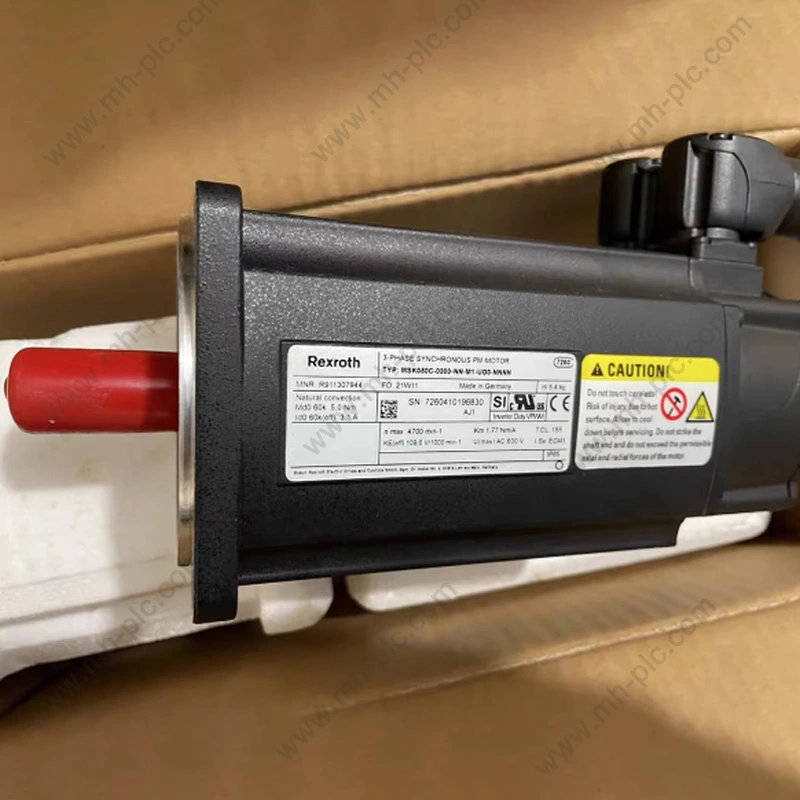
Table des matières
Cliquez sur n’importe quel sujet pour accéder directement à la section.
- 1. Pourquoi la sélection des servos est-elle étroitement liée à la machine ?
- 2. Comment un axe servo crée-t-il un mouvement contrôlé ?
- 3. Quels composants doivent être assemblés ?
- 4. Comment le couple, la vitesse et l’inertie façonnent-ils la sélection des produits ?
- 5. Pourquoi le type de retour est-il important dans les applications servo ?
- 6. Quel rôle les servomoteurs jouent-ils dans les performances de mouvement ?
- 7. Comment les freins, les connecteurs et les interfaces mécaniques affectent-ils la sélection ?
- 8. Comment évaluer les différentes générations de produits de servomoteurs ?
- 9. Quelles applications industrielles nécessitent un mouvement à haute réponse ?
- 10. Que doivent vérifier les acheteurs avant de commander un remplacement ?
- 11. Comment un fournisseur peut-il contribuer au sourcing basé sur un modèle ?
- 12. Quelles erreurs courantes en matière d’approvisionnement doivent être évitées ?
- 13. Quelles informations une spécification professionnelle doit-elle inclure ?
- 14. Foire aux questions
Pourquoi la sélection des servos est-elle étroitement liée à la machine ?
Un servomoteur ne fonctionne pas de manière isolée. Son adéquation est déterminée par ce que la machine lui demande de faire, la rapidité avec laquelle elle doit réagir, la fréquence à laquelle elle accélère et décélère et la précision avec laquelle elle doit suivre une trajectoire commandée.
Considérez une machine d'emballage. Un axe peut déplacer un produit en position, un autre peut contrôler un mécanisme de scellage et un troisième peut synchroniser le mouvement du matériau avec le processus de découpe. Chaque axe peut avoir un profil de charge, de plage de vitesse, d'inertie et d'accélération différent.
Une machine-outil crée un ensemble différent d’exigences. Son axe d'alimentation peut nécessiter un positionnement hautement reproductible et un mouvement contrôlé sur une longue période de fonctionnement. Un robot peut donner la priorité aux changements de direction rapides et aux mouvements multi-axes coordonnés. Un système de manutention de matériaux peut nécessiter une accélération rapide, un arrêt contrôlé et un fonctionnement fiable sous des charges utiles variables.
Ces exemples montrent pourquoi un produit servo doit être sélectionné en fonction des exigences de mouvement de la machine plutôt que d'une seule plage de puissance du catalogue.
Définit la vitesse, l’accélération, la décélération, la distance parcourue, le temps de cycle et la fréquence des mouvements répétés.
Détermine le couple continu, le couple maximal, l'inertie, la friction, les charges de gravité et les forces externes du processus.
Définit la position, la vitesse, le couple, la répétabilité et les performances de stabilisation requis.
Nécessite la correspondance du moteur, du variateur, du retour, du contrôleur, de la communication, des connecteurs et des interfaces mécaniques.
Pourquoi la charge moyenne ne suffit pas
De nombreuses machines présentent de grandes différences entre les conditions de fonctionnement moyennes et maximales. Un axe de positionnement peut passer la majeure partie de son temps à rester ou à se déplacer lentement, mais nécessite néanmoins un couple important pour une accélération rapide.
De même, un axe vertical peut subir une charge gravitationnelle continue même lorsque sa vitesse de déplacement moyenne est faible.
Pourquoi le temps de cycle modifie la sélection
Les accélérations et décélérations fréquentes sollicitent davantage le moteur et l'entraînement qu'une machine fonctionnant en continu à une vitesse stable.
Le comportement thermique du moteur dépend également du cycle complet. Un couple de pointe répété peut produire une condition thermique différente d'un court événement d'accélération suivi de longues périodes de ralenti.
Pourquoi la mécanique influence les performances électroniques
Un servocontrôleur peut être très réactif, mais la précision de la machine est également affectée par le jeu, la flexibilité de l'accouplement, l'étirement de la courroie, la précision des vis, la rigidité structurelle, l'état des roulements et l'alignement.
Pour cette raison, une bonne sélection d'asservissement doit être accompagnée d'une évaluation mécanique.
Comment un axe servo crée-t-il un mouvement contrôlé ?
Un servo-axe typique combine la conversion de puissance, le contrôle en temps réel, le retour du moteur et les commandes au niveau de la machine.
Le contrôleur de mouvement définit le mouvement cible. Le variateur convertit la commande en courant et tension du moteur. Le moteur crée du couple. Le dispositif de rétroaction signale le mouvement réel. La boucle de contrôle compare ensuite les performances réelles avec la commande et apporte des corrections.
Commande de positionnement
Le contrôleur de la machine peut spécifier une position ou une trajectoire cible. Dans une application d'indexation simple, la cible peut être une position fixe. Dans un système coordonné, la commande peut changer continuellement en fonction d'un profil de mouvement.
Contrôle de vitesse
Le système peut utiliser le signal de retour pour déterminer la vitesse réelle. Si le moteur ralentit sous une charge inattendue, le variateur peut augmenter le courant de production de couple requis pour compenser.
Contrôle actuel
La boucle de courant fonctionne à une vitesse beaucoup plus élevée que la boucle de position externe. Son objectif est de réguler le courant du moteur afin que le couple puisse être contrôlé rapidement.
Correction de position
Lorsque la position réelle diffère de la position commandée, le système de contrôle détermine la correction requise. Un réglage approprié est nécessaire car un système trop agressif peut créer des oscillations, tandis qu'un système sous-réactif peut augmenter l'erreur de suivi.
| Couche de contrôle | Objectif principal | Préoccupation typique |
|---|---|---|
| Boucle de positionnement | Suit la position commandée | Précision, suivi d'erreur, stabilisation |
| Boucle de vitesse | Régule la vitesse du moteur | Stabilité de la vitesse et réponse aux perturbations |
| Boucle de courant | Contrôle le courant et le couple du moteur | Réponse dynamique et limites de courant |
| Étage de puissance | Fournit l’énergie électrique au moteur | Tension, courant, commutation, comportement thermique |
Pourquoi le contrôle en boucle fermée est important
Sans retour, le contrôleur ne peut pas déterminer directement si le moteur a réellement atteint la position ou la vitesse commandée. Le contrôle en boucle fermée permet au système de détecter les écarts et de réagir.
Ceci est particulièrement utile lorsque la charge de la machine change pendant le fonctionnement.
Pourquoi le réglage doit refléter la machine
Un mécanisme rigide à couplage direct peut tolérer différents réglages de contrôle à partir d'un axe flexible entraîné par courroie. Une charge d'inertie importante se comporte également différemment d'un chariot mobile léger.
Le réglage du servo doit donc être effectué une fois la configuration mécanique établie.
Coordination des mouvements
Dans une machine multi-axes, chaque boucle d'asservissement locale gère son propre moteur tandis que le contrôleur de mouvement coordonne la trajectoire globale.
La qualité de la synchronisation dépend des performances du contrôleur, du timing de communication, de la réponse du variateur et de la cohérence mécanique entre les axes.
Quels composants doivent être assemblés ?
Un axe d'asservissement complet contient normalement plusieurs composants qui doivent fonctionner comme un ensemble coordonné.
Moteur
Le moteur fournit un couple mécanique. Les paramètres importants incluent le couple nominal, le couple maximal, la vitesse nominale, la vitesse maximale, le type de retour, les dimensions de montage, les dimensions de l'arbre et le frein de maintien en option.
Conduire
Le variateur contrôle le courant du moteur et reçoit des informations de retour. Sa plage de courant, sa classe de tension, ses fonctions de contrôle, son interface d'encodeur, ses options de communication et ses dimensions d'installation mécanique doivent correspondre au moteur et au contrôleur.
Dispositif de rétroaction
L'encodeur ou le résolveur indique au variateur ce que fait réellement le moteur. Le variateur doit comprendre la technologie de rétroaction et l'interface électrique.
Contrôleur de mouvement
Le contrôleur de mouvement génère des trajectoires et coordonne les axes. Selon la machine, il peut s'agir d'un API avec fonctions de mouvement, d'une commande CNC, d'un contrôleur de robot ou d'une autre plate-forme d'automatisation.
Transmission mécanique
Les boîtes de vitesses, accouplements, vis à billes, courroies, crémaillères, poulies et autres mécanismes déterminent la manière dont le mouvement du moteur est traduit en mouvement de la machine.
| Partie du système | Fonction principale | Point de compatibilité important |
|---|---|---|
| Servomoteur | Produit un couple mécanique | Couple, vitesse, feedback, montage |
| Servomoteur | Contrôle la puissance électrique | Valeurs nominales du moteur, retour, tension, courant |
| Encodeur ou résolveur | Fournit un retour de mouvement | Interface, résolution, communication |
| Contrôleur de mouvement | Génère des commandes de mouvement | Compatibilité réseau et contrôle |
| Transmission mécanique | Transfère le mouvement à la machine | Rapport, jeu, rigidité, dimensions |
Couplage moteur-variateur
Les servomoteurs et les variateurs sont souvent conçus comme des combinaisons compatibles. Cela peut simplifier la mise en service car le variateur peut contenir des données moteur établies et des paramètres de retour compatibles.
Pour les projets de remplacement, conserver la relation moteur-entraînement d'origine peut s'avérer particulièrement utile lorsque le contrôleur de la machine et le système mécanique restent inchangés.
Communication contrôleur-variateur
Le contrôleur et le variateur doivent échanger des commandes de mouvement et des informations d'état. L'architecture de communication requise doit être identifiée avant la sélection de l'équipement.
Pourquoi les accessoires sont importants
Les câbles d'alimentation, les câbles de retour, les connecteurs, les composants de freinage et les accessoires de montage peuvent tous influencer la réussite de l'installation.
Ces pièces doivent être vérifiées dans le cadre de la configuration complète plutôt que traitées comme des extras sans rapport.
Comment le couple, la vitesse et l’inertie façonnent-ils la sélection des produits ?
Le couple et la vitesse constituent la base de la sélection du moteur. L'inertie, le temps d'accélération et le cycle de service déterminent ensuite si le moteur sélectionné peut effectuer le mouvement requis.
Couple continu
Le couple continu représente le couple qui peut être fourni lors d'un fonctionnement soutenu dans des conditions thermiques définies.
Elle doit être comparée à la partie continue réelle du cycle de service de la machine.
Couple maximal
Le couple de pointe prend en charge les événements de courte durée tels que l'accélération, l'inversion rapide ou les perturbations de processus.
La durée du pic et sa fréquence sont toutes deux importantes.
Plage de vitesse
Le moteur doit fonctionner dans la plage de vitesse requise par la machine. Une vitesse maximale élevée n’est utile que lorsque la mécanique de la machine et le système de commande peuvent l’utiliser en toute sécurité.
Inertie de charge
L'inertie mesure la résistance aux changements de vitesse de rotation. Plus d'inertie nécessite plus de couple lors de l'accélération ou de la décélération.
Si une boîte de vitesses est utilisée, l'inertie de charge reflétée sur le moteur change avec le rapport de transmission.
Charges gravitationnelles
Les axes verticaux constituent un cas particulier. La gravité crée une demande de couple persistante et peut également nécessiter un frein de maintien.
| Paramètre | Question à poser | Pourquoi c'est important |
|---|---|---|
| Couple continu | Quel couple est requis lors d’un mouvement soutenu ? | Détermine l'aptitude thermique |
| Couple maximal | Quel est le couple de courte durée le plus élevé ? | Détermine la capacité d’accélération et de perturbation |
| Vitesse | Quelles sont les vitesses de fonctionnement minimales et maximales ? | Définit la plage de fonctionnement du moteur |
| Inertie | Quelle quantité de masse en rotation doit être accélérée ? | Influence le couple et le réglage |
| Temps de cycle | À quelle fréquence l’axe répète-t-il son mouvement ? | Influence les exigences thermiques et dynamiques |
Pourquoi le couple RMS peut être important
Pour les machines cycliques, le moteur ne subit pas le même couple en permanence. Il peut accélérer avec un couple élevé, se déplacer avec un couple modéré, décélérer, puis rester au ralenti.
Le couple RMS fournit une représentation utile de la demande thermique au cours du cycle.
Couple d'accélération
Une relation mécanique simplifiée est :
Couple d'accélération = Inertie × Accélération angulaire
Cette relation illustre pourquoi une machine avec une inertie élevée et une accélération agressive peut nécessiter un couple moteur de pointe important même si sa charge en régime permanent est relativement modeste.
Rapport de transmission
Les boîtes de vitesses peuvent augmenter le couple de sortie tout en réduisant l'inertie réfléchie côté moteur. La sélection proprement dite doit donc tenir compte à la fois du moteur et de la transmission mécanique.
Force de processus externe
La coupe, le pressage, la tension, le serrage, l'enroulement et d'autres opérations peuvent créer des forces externes qui s'ajoutent aux besoins en couple du moteur.
- Définir le mouvement :Établissez le déplacement, la vitesse, l’accélération, la décélération et le temps de cycle.
- Déterminez la charge :Identifiez la masse, l’inertie, la friction, la gravité et les forces externes du processus.
- Transmission des avis :Enregistrez le rapport de boîte de vitesses, le pas de vis, le rapport de courroie ou d'autres relations mécaniques.
- Calculer le couple :Déterminez les exigences en matière de continu, d’accélération et de pointe.
- Vérifier la vitesse :Vérifiez que la plage de fonctionnement requise se situe dans la plage spécifiée du moteur.
- Revoir le devoir thermique :Évaluez le cycle répétitif complet plutôt qu’un seul point de fonctionnement.
Pourquoi le type de retour est-il important dans les applications servo ?
Le feedback fournit les informations nécessaires pour fermer la boucle de contrôle de mouvement. Différentes technologies de retour offrent différentes combinaisons de résolution, d'informations de position, de robustesse et d'interface électrique.
Codeurs incrémentaux
Les codeurs incrémentaux génèrent des signaux d'impulsion lorsque l'arbre du moteur tourne. Le système de contrôle utilise ces impulsions pour déterminer le mouvement et la direction.
Ils conviennent à de nombreuses applications où une procédure de référence est acceptable après le démarrage.
Codeurs absolus
Les codeurs absolus fournissent des informations de position définies. Selon la conception, cela peut permettre au système d'identifier la position de l'arbre plus directement après le rétablissement de la puissance.
Cela peut être utile sur les machines où les informations de position sont importantes immédiatement après le démarrage.
Commentaires du résolveur
Les résolveurs utilisent des principes électromagnétiques pour déterminer la position angulaire et peuvent convenir aux environnements exigeants où la robustesse est importante.
Résolution
La résolution du feedback indique avec quelle précision le mouvement de l'arbre peut être mesuré. Une résolution plus élevée peut permettre un meilleur contrôle, mais elle n’élimine pas automatiquement les imprécisions mécaniques.
| Type de commentaires | Caractéristique de base | Considération de sélection |
|---|---|---|
| Codeur incrémental | Informations sur les mouvements relatifs basées sur les impulsions | Position de référence et interface |
| Codeur absolu | Informations définies sur la position de l'arbre | Résolution et communication |
| Résolveur | Retour de position électromagnétique | Robustesse environnementale et interface |
Précision du feedback et du positionnement
La précision du positionnement ne dépend pas seulement de la résolution du codeur. Le jeu mécanique, la flexibilité de l'accouplement, la précision des vis à billes, la rigidité du cadre, la dilatation thermique et le réglage du contrôleur peuvent tous contribuer à l'erreur finale de la machine.
Acheminement du câble de retour
Les câbles de rétroaction fonctionnent à proximité des câbles d'alimentation et des composants électroniques de commutation dans de nombreuses machines. Le blindage, la mise à la terre, l'intégrité des connecteurs et un routage approprié peuvent aider à préserver la qualité du signal.
Pourquoi la compatibilité des retours est essentielle lors du remplacement
Un lecteur existant peut être configuré pour une technologie de rétroaction spécifique. Un moteur de remplacement avec une interface de codeur différente peut donc nécessiter une option de variateur ou de retour différente.
Quel rôle les servomoteurs jouent-ils dans les performances de mouvement ?
Le servomoteur constitue l'interface de puissance et de contrôle entre le contrôleur de la machine et le moteur. Il détermine la rapidité et la précision avec lesquelles le moteur peut répondre aux commandes changeantes.
Conversion de puissance
Le variateur convertit la puissance électrique entrante en courant moteur contrôlé. La commutation à semi-conducteur crée la sortie triphasée requise selon l'algorithme de contrôle.
Réglementation actuelle
La régulation du courant est au cœur du contrôle du couple. La réponse rapide du courant permet au variateur de réagir rapidement lorsque la charge de la machine change.
Traitement des commentaires
Le variateur interprète les données du codeur ou du résolveur et combine ces informations avec le mouvement commandé pour calculer les corrections.
Protection
Les disques surveillent généralement le courant, la tension, la température et d’autres conditions de fonctionnement internes. Les réponses de protection peuvent inclure des alarmes, une limitation de courant, un arrêt contrôlé ou un arrêt en fonction du défaut.
Communication
Le variateur peut communiquer avec l'API, la CNC, le contrôleur de mouvement, l'IHM ou le système de supervision via un réseau industriel spécifié.
| Fonction d'entraînement | But | Impact sur les applications |
|---|---|---|
| Contrôle actuel | Régule le courant du moteur | Réponse en couple |
| Contrôle de vitesse | Maintient la vitesse commandée | Stabilité de la vitesse |
| Contrôle de position | Suivre la position commandée | Précision et stabilisation de la position |
| Traitement des commentaires | Lit le mouvement réel | Correction en boucle fermée |
| Protection | Surveille les conditions de fonctionnement | Réponse aux pannes et protection des équipements |
| Communication | Échange des données de contrôle et de diagnostic | Intégration automate et machine |
Pourquoi la taille du disque diffère selon l'application
Un entraînement utilisé pour un axe à rotation continue peut ne pas avoir les mêmes exigences qu'un entraînement utilisé pour une indexation rapide.
Des accélérations fréquentes et un couple de pointe élevé peuvent exiger une plus grande capacité de courant de courte durée.
Données d'entraînement et de moteur
Le variateur peut nécessiter des paramètres spécifiques au moteur pour atteindre les performances de contrôle prévues.
Des données moteur incorrectes peuvent entraîner un mauvais contrôle du couple, un courant inutile ou un comportement de protection incorrect.
Conditions thermiques du moteur
La température de l'armoire, le dégagement de montage, la fréquence de commutation, le courant de sortie et la ventilation influencent tous la température du variateur.
La conception de l'installation doit donc respecter les exigences environnementales et thermiques spécifiées du variateur.
Comment les freins, les connecteurs et les interfaces mécaniques affectent-ils la sélection ?
De nombreux problèmes de remplacement surviennent au niveau des interfaces plutôt qu'au niveau du moteur principal. Un moteur peut correspondre au couple et à la vitesse requis, mais ne parvient toujours pas à s'adapter à la machine en raison de différences entre l'arbre, la bride, le connecteur ou les freins.
Frein de maintien
Un frein de maintien peut maintenir une position de moteur stationnaire lorsque le couple électrique est supprimé. Les axes verticaux nécessitent fréquemment cette fonction.
La tension du frein, le câblage, le comportement de relâchement et la séquence du contrôleur doivent être vérifiés.
Dimensions de l'arbre
Le diamètre et la longueur de l'arbre doivent correspondre à l'accouplement, à la boîte de vitesses, à la poulie ou à toute autre transmission mécanique.
Dimensions des brides
Le montage du moteur dépend généralement du modèle de bride, de l'espacement des boulons, du diamètre du pilote et des dimensions globales du moteur.
Disposition des connecteurs
Les connecteurs d'alimentation et de retour peuvent être situés différemment selon les familles de modèles ou les générations de produits. L'orientation des connecteurs peut également affecter le routage des câbles et la disposition de l'armoire.
Disposition de refroidissement
Certains moteurs reposent sur un refroidissement naturel, tandis que d'autres peuvent utiliser des systèmes de refroidissement supplémentaires en fonction de la conception du produit.
| Interface | Que vérifier | Pourquoi c'est important |
|---|---|---|
| Frein | Type et tension de frein | Compatibilité de maintien et de contrôle |
| Arbre | Diamètre, longueur, rainure de clavette le cas échéant | Accouplement mécanique |
| Bride | Dimensions de montage et pilote | Installation physique |
| Connecteur d'alimentation | Type de connecteur et configuration des broches | Installation électrique |
| Connecteur de retour | Interface et câblage du codeur | Fonctionnement en boucle fermée |
| Refroidissement | Méthode de refroidissement et exigences d'installation | Performance thermique |
Pourquoi les dimensions de montage sont importantes dans les projets de remplacement
Les machines industrielles sont souvent conçues autour de points de montage fixes. Un moteur de remplacement avec des dimensions hors tout différentes peut nécessiter une refonte mécanique même lorsque les caractéristiques électriques sont acceptables.
Pourquoi l'orientation du connecteur est importante
Le cheminement des câbles est souvent limité par les capots de protection, les protections des machines, les composants mobiles et les parois des armoires. L'orientation du connecteur peut donc affecter la praticité de l'installation.
Synchronisation du desserrage des freins
Pour les axes verticaux, le desserrage des freins et la génération du couple moteur doivent être coordonnés. Relâcher le frein trop tôt ou supprimer le couple moteur avant que le frein ne soit engagé peut entraîner un mouvement indésirable de l'axe.
Comment évaluer les différentes générations de produits de servomoteurs ?
Les équipements d’automatisation industrielle restent souvent en service pendant de nombreuses années. En conséquence, les ingénieurs et les équipes de maintenance peuvent avoir besoin de se procurer des générations de produits plus récentes et plus établies pour différentes machines.
Les familles de produits associées peuvent partager des fonctions similaires tout en différant en termes de dimensions, d'options de retour, de compatibilité des variateurs, d'architecture de communication ou d'accessoires disponibles.
Familles de moteurs établies
Les systèmes d'automatisation plus anciens peuvent continuer à fonctionner de manière fiable pendant des années. Lorsqu'un remplacement est nécessaire, le numéro de matériau d'origine fournit des informations précieuses sur la configuration installée.
Nouvelles familles de moteurs
Les familles de produits plus récentes peuvent proposer différentes dimensions de boîtier, options de retour d'information, méthodes de refroidissement ou fonctionnalités d'intégration.
Ces produits peuvent être très adaptés aux nouveaux projets sans nécessairement remplacer mécaniquement directement les moteurs plus anciens.
Pourquoi les codes de modèle sont importants
Les numéros de modèles industriels peuvent coder des informations de configuration importantes. Une petite différence de suffixe peut distinguer les options de retour, de freinage, d'enroulement, de montage ou autres.
| Point de comparaison | Que vérifier | Risque de remplacement en cas d'ignorance |
|---|---|---|
| Famille de moteurs | Famille originale et proposée | Architecture technique différente |
| Numéro de modèle | Numéro d'article complet | Configuration incorrecte |
| Retour | Spécification du codeur ou du résolveur | Incompatibilité de lecteur |
| Frein | Option de freinage et tension | Problèmes de contrôle ou de maintien |
| Montage | Dimensions de la bride et de l'arbre | Conflit d'installation mécanique |
| Piloter la relation | Famille de disques compatibles | Combinaison de système d'asservissement incorrecte |
Le remplacement ne signifie pas toujours un matériel identique
Un modèle obsolète ou indisponible devra peut-être être évalué par rapport à une famille de produits ultérieure. Dans cette situation, la comparaison doit couvrir les caractéristiques électriques, mécaniques, de retour, de logiciel, de contrôle et de communication.
Quand garder la même famille de produits est utile
Lorsqu'une machine contient plusieurs axes provenant de la même plate-forme établie, le maintien du même écosystème peut simplifier la configuration et la gestion des pièces de rechange.
Quand une famille différente peut être appropriée
Une machine plus récente ou une mise à niveau majeure du système de contrôle peut offrir la possibilité d'utiliser une plate-forme d'asservissement différente. Cela doit être traité comme une décision d’ingénierie système plutôt que comme une simple substitution de produit.
Quelles applications industrielles nécessitent un mouvement à haute réponse ?
Les systèmes servo sont particulièrement pertinents lorsqu'une machine a besoin d'un mouvement reproductible, d'une accélération élevée, d'axes coordonnés ou d'un positionnement précis.
Indexation, alimentation du film, découpe, scellage, remplissage et manipulation synchronisée des produits.
Axes d'alimentation, positionnement, mouvement coordonné et contrôle mécanique de précision.
Mouvement multi-axes nécessitant une réponse coordonnée en matière de vitesse, de position et de couple.
Synchronisation des rouleaux, enregistrement, enroulement, refendage et mouvements liés à la tension.
Positionnement répétable pour l'insertion, la fixation, la distribution, le pressage et l'inspection.
Systèmes d'indexation, de transfert, de levage, de pick-and-place et de positionnement automatisé.
Conditionnement
Les machines d'emballage dépendent souvent d'un timing précis. Un produit doit arriver au bon endroit tandis qu’un autre axe effectue la découpe ou le scellage.
Le système d'asservissement aide à coordonner ces actions grâce à des commandes de mouvement synchronisées.
Machines-outils
Les machines-outils peuvent nécessiter un mouvement d’avance précis et un positionnement reproductible. Les servoaxes peuvent entraîner des vis à billes, des tables rotatives ou d'autres mécanismes de positionnement.
Robotique
Les systèmes robotiques dépendent de plusieurs axes se déplaçant ensemble selon une trajectoire planifiée. Le contrôleur gère la coordination globale tandis que chaque servomoteur régule son moteur local.
Impression et conversion
Les équipements d'impression et de conversion nécessitent souvent des relations précises entre les rouleaux et les sections de traitement. Les différences de vitesse peuvent affecter l’enregistrement et la manutention du matériel.
Automatisation de l'assemblage
Les machines d'assemblage répètent fréquemment des mouvements courts à haute fréquence. Une accélération, une décélération, un positionnement et une réponse en couple cohérents peuvent donc être importants.
Manutention des matériaux
Les équipements de manutention automatisés peuvent nécessiter un mouvement rapide suivi d’un arrêt contrôlé. La charge peut également varier d'un cycle à l'autre.
| Application | Exigence de mouvement typique | Zone de sélection importante |
|---|---|---|
| Conditionnement | Indexation et synchronisation | Contrôle de position et communication |
| Machines-outils | Mouvement d'alimentation précis | Commentaires et réponse dynamique |
| Robotique | Trajectoires multi-axes | Synchronisation et contrôle de position |
| Impression | Synchronisation des rouleaux | Régulation et coordination de la vitesse |
| Assemblée | Mouvements rapides et reproductibles | Comportement à l’accélération et à la stabilisation |
| Manutention des matériaux | Transfert rapide et arrêts contrôlés | Couple, inertie, freinage |
L'application détermine la priorité technique. Un axe d'emballage à grande vitesse peut nécessiter une réponse rapide, tandis qu'un axe de transfert lourd peut mettre davantage l'accent sur le couple maximal et la gestion de l'inertie.
Que doivent vérifier les acheteurs avant de commander un remplacement ?
Les projets de remplacement sont souvent plus exigeants que l'approvisionnement en nouveaux équipements, car le nouveau produit doit s'adapter à une architecture de machine et de contrôle existante.
Vérifiez le numéro de modèle complet
Le numéro complet du matériau est généralement plus utile qu’un nom de produit abrégé. Il permet de distinguer la tension, le retour, le frein, l'enroulement ou la configuration mécanique requis.
Vérifiez la plaque signalétique du moteur
Enregistrez la puissance, le couple, la vitesse, le courant, la tension, les informations de retour, les informations de freinage et le numéro de modèle complet.
Vérifiez le lecteur existant
Vérifiez le modèle de variateur, le courant nominal, la tension d'alimentation, la plate-forme de contrôle, l'interface de retour, l'option de communication et les accessoires installés.
Vérifiez le contrôleur
Identifiez l'API, la CNC, le contrôleur de robot ou le contrôleur de mouvement et déterminez comment il communique avec le variateur existant.
Vérifiez l'interface mécanique
Mesurez les dimensions de l'arbre, les dimensions de la bride, le modèle de boulons, les dimensions pilotes et l'espace d'installation disponible.
Vérifier le câblage
Les câbles d'alimentation et les câbles de retour doivent être vérifiés pour le type de connecteur, la longueur, le routage, le blindage et l'affectation des broches, le cas échéant.
| Chèque de remplacement | Informations requises | Raison |
|---|---|---|
| Modèle de moteur | Numéro d'article complet | Identifie la configuration exacte |
| Modèle de conduite | Modèle complet et options | Confirme la compatibilité des contrôles |
| Retour | Informations sur l'encodeur ou le résolveur | Assure une compatibilité en boucle fermée |
| Frein | Option de freinage et tension | Prend en charge le fonctionnement correct du maintien |
| Ajustement mécanique | Arbre, bride, dimensions | Confirme l'installation physique |
| Communication | Interface API ou contrôleur | Maintient l’intégration de la machine |
Pourquoi les photographies peuvent aider
Les photographies de la plaque signalétique peuvent faciliter l'identification du modèle, en particulier lorsque le code imprimé est long ou contient plusieurs segments de configuration.
Des photos des connecteurs et des dispositions de montage peuvent également aider à identifier les différences mécaniques et électriques.
Pourquoi la demande originale doit être décrite
Savoir qu'un moteur est utilisé sur une ligne de conditionnement, une machine-outil, un robot ou un convoyeur fournit un contexte pour les exigences en matière de couple, de vitesse, de freinage et de contrôle.
Pourquoi le remplacement ne devrait pas être basé sur l'apparence
Deux servomoteurs peuvent se ressembler tout en ayant des systèmes de rétroaction, des dimensions d'arbre, des configurations de montage ou une compatibilité d'entraînement différents.
- Enregistrez le modèle installé :Capturez les numéros de modèle complets du moteur et du variateur.
- Enregistrer les notes techniques :Confirmez la tension, le courant, le couple, la puissance et la vitesse.
- Identifiez les commentaires :Enregistrez le type et l’interface de l’encodeur ou du résolveur.
- Vérifier la configuration des freins :Vérifiez si un frein de maintien est installé.
- Vérifiez les dimensions :Comparez l'arbre, la bride, le montage et les dimensions hors tout.
- Confirmer la communication :Vérifiez la compatibilité des API, des CNC ou des contrôleurs de mouvement.
- Examinez la candidature :Décrire le fonctionnement réel de la machine et les exigences en matière de mouvement.
- Confirmez le modèle proposé :Vérifiez la configuration complète du produit avant de commander.
Comment un fournisseur peut-il contribuer au sourcing basé sur un modèle ?
Pour les équipements d'automatisation industrielle de marque, un fournisseur peut ajouter de la valeur en aidant les acheteurs à identifier le bon modèle et à vérifier la compatibilité avant de finaliser la commande.
Identification du modèle
Le numéro de matériau d'origine peut être vérifié par rapport à la famille de produits et à l'application demandées.
Ceci est particulièrement utile lorsque le client connaît le modèle de machine installé mais ne sait pas quel composant servo est requis.
Vérification de la configuration
Un fournisseur peut vous aider à comparer les détails techniques clés tels que la puissance nominale du moteur, le retour d'information, le freinage, le montage et les exigences associées en matière d'entraînement.
Approvisionnement de remplacement
Les équipes de maintenance ont souvent besoin de composants pour des machines qui fonctionnent depuis des années. Le produit demandé peut appartenir à une famille de produits établie plutôt qu'à la série la plus récente.
Un processus de sourcing axé sur un modèle peut donc s’avérer plus utile qu’une recommandation générique pour une nouvelle famille de produits.
Vérification croisée des informations sur la candidature
Lorsque le numéro de modèle d'origine est incomplet, les détails de l'application peuvent fournir un contexte supplémentaire.
- Type de machine :Identifier l'équipement et la fonction de l'axe.
- Informations sur le moteur :Fournissez le couple nominal, la vitesse, la tension, le courant et le modèle.
- Informations sur le lecteur :Fournissez le modèle d’entraînement et la plate-forme de contrôle actuels.
- Retour:Confirmez la disposition du codeur ou du résolveur.
- Données mécaniques :Fournir des informations sur l'arbre, la bride, les dimensions et le montage.
- Système de contrôle :Identifiez l'API, la CNC ou le contrôleur de mouvement.
Pourquoi la vérification dirigée par le fournisseur est importante
Les codes de produits industriels peuvent être difficiles à interpréter sans le contexte technique complet. Un modèle qui semble correct dans un résultat de recherche peut avoir une interface de retour d'information, une option de freinage ou une configuration mécanique différente.
La vérification avant expédition peut donc éviter des problèmes d’installation évitables.
Nouveaux projets versus projets de remplacement
Pour une nouvelle machine, le fournisseur peut examiner le couple, la vitesse, le retour d'information, le contrôleur et l'environnement demandés.
Pour une machine existante, le modèle d'origine et les informations sur la plaque signalétique constituent généralement le point de départ le plus solide.
| Type de projet | Informations les plus utiles | Focus sur les fournisseurs |
|---|---|---|
| Nouvelle machine | Profil de mouvement et exigences de charge | Adaptation et configuration des produits |
| Remplacement courant | Modèle original complet | Identification exacte du modèle |
| Machine plus ancienne | Plaque signalétique et détails de l'application | Sourcing de familles de produits établies |
| Mise à niveau du contrôle | Système existant et nouveau contrôleur | Compatibilité variateur et communication |
Quelles erreurs courantes en matière d’approvisionnement doivent être évitées ?
Les erreurs d'approvisionnement peuvent créer des retards inutiles lorsqu'un composant de servo est techniquement proche du produit requis mais n'est pas réellement compatible.
- Utilisation d'un numéro de modèle abrégé :Les informations de suffixe manquantes peuvent masquer des différences de configuration importantes.
- Correspondant uniquement à la puissance nominale :Le couple, la vitesse, le feedback, le freinage et les dimensions comptent également.
- Ignorer le lecteur installé :La compatibilité moteur-entraînement doit être vérifiée avant de sélectionner un moteur de remplacement.
- Ignorer les commentaires :Les différences entre l'encodeur ou le résolveur peuvent empêcher un bon fonctionnement en boucle fermée.
- Ignorer l'interface de montage :Les différences entre les arbres et les brides peuvent empêcher l’installation physique.
- Ignorer le contrôleur :Un entraînement techniquement adapté peut ne pas prendre en charge le système de communication existant.
- Ignorer le frein :Un frein manquant ou différent peut affecter le fonctionnement sur l'axe vertical.
- En supposant que le modèle le plus récent soit le remplacement direct :Les générations de produits ultérieures peuvent avoir des interfaces techniques différentes.
Le problème du numéro de modèle
Les numéros de modèles industriels longs sont difficiles à mémoriser, mais chaque section peut contenir des informations de configuration utiles. Lors d’une demande de remplacement, le code complet doit être fourni dans la mesure du possible.
Le problème de la puissance
La puissance est facile à comparer, mais elle ne décrit pas la capacité de mouvement complète.
Une machine nécessitant un couple maximal élevé peut avoir besoin d'un moteur et d'un entraînement différents de ceux d'une machine ayant la même puissance moyenne mais un profil de charge plus fluide.
Le problème de compatibilité
Le moteur et le variateur doivent être traités comme une paire appariée, à moins que la combinaison proposée n'ait été techniquement vérifiée.
Le problème des documents
Les projets de remplacement concernent souvent de vieilles machines dont la documentation originale est incomplète. Les photos de la plaque signalétique, les photos de l'armoire, les schémas de câblage et les informations sur les applications de la machine peuvent aider à reconstruire la configuration requise.
Le problème de l'hypothèse
« Même série » ne signifie pas nécessairement « même spécification ». Les produits associés peuvent avoir différentes configurations d'enroulement, options de retour, freins, connecteurs ou dimensions mécaniques.
Quelles informations une spécification professionnelle doit-elle inclure ?
Une spécification d'asservissement professionnelle doit fournir suffisamment d'informations aux équipes d'ingénierie et d'approvisionnement pour identifier le produit approprié sans s'appuyer sur des hypothèses.
| Catégorie de spécification | Informations à définir | Objectif de la sélection |
|---|---|---|
| Utilisation de machines | Type de machine et fonction d'axe | Définit les exigences de mouvement |
| Moteur | Modèle, couple, vitesse, tension, courant | Définit la capacité motrice |
| Conduire | Modèle, tension, courant, options | Définit la compatibilité de puissance et de contrôle |
| Retour | Type d'encodeur ou de résolveur | Assure une compatibilité en boucle fermée |
| Profil de mouvement | Vitesse, accélération, décélération, déplacement, temps de cycle | Définit les exigences dynamiques |
| Charger | Masse, inertie, frottement, force externe | Détermine l'exigence de couple |
| Frein | Présence et tension du frein | Prend en charge les fonctions de maintien et de sécurité |
| Interface mécanique | Arbre, bride, dimensions de montage | Confirme la forme physique |
| Communication | Interface PLC, CNC ou réseau de mouvement | Assure l’intégration de l’automatisation |
| Environnement | Température, humidité, vibrations, conditions d'installation | Confirme l’adéquation de l’application |
Commencez par l'application
Identifiez ce que fait réellement l’axe. « Servomoteur pour équipement automatisé » est trop large. Une description plus utile explique les exigences en matière de mouvement, de charge, de vitesse, d'accélération et de contrôle.
Fournir les données complètes du moteur
Les informations sur la puissance du moteur, le couple, la vitesse, le courant, la tension, le retour d'information et les freins doivent être incluses lorsqu'elles sont disponibles.
Fournir les données complètes du lecteur
Le modèle de variateur, la tension d'alimentation, le courant nominal, l'option de communication, l'interface de retour et les accessoires installés doivent être documentés.
Définir le cycle de mouvement
Donnez le temps d'accélération, le temps de décélération, la vitesse de fonctionnement, la distance parcourue, le temps de séjour et la fréquence de répétition.
Définir la charge mécanique
La masse, l'inertie, le rapport de boîte de vitesses, le pas de vis, les dimensions des poulies, le frottement et la force externe du processus peuvent tous affecter la sélection.
Définir les conditions environnementales
La température ambiante, la température de l'armoire, les vibrations, l'humidité, la poussière et la position d'installation doivent être prises en compte.
Définir les contraintes de remplacement
Pour une machine existante, la spécification doit identifier les composants qui doivent rester inchangés. Cela peut inclure le contrôleur, l'armoire, les câbles, la boîte de vitesses, le couplage et la structure de montage.
- Identifiez l'axe :Décrire sa fonction et la position de la machine.
- Enregistrez le produit installé :Capturez les numéros complets de modèle de moteur et de variateur.
- Notes record :Confirmez le couple, la vitesse, le courant, la tension et la puissance.
- Identifiez les commentaires :Confirmez la configuration de l’encodeur ou du résolveur.
- Revoir les interfaces mécaniques :Vérifiez l’arbre, la bride, le montage et les dimensions hors tout.
- Définir le mouvement :Enregistrez la vitesse, l’accélération, la décélération, le déplacement et le temps de cycle.
- Définir la communication :Identifiez le contrôleur et l’architecture réseau.
- Revoir le freinage :Vérifiez les exigences en matière de freinage par récupération et de freinage de maintien.
- Environnement de révision :Confirmez la température, l’humidité, les vibrations et les conditions d’installation.
- Vérifiez le modèle final :Vérifiez la configuration complète avant l’achat.
Que doivent fournir les acheteurs à un fournisseur ?
- Numéro d'article complet :Fournissez le code complet du modèle indiqué sur la plaque signalétique.
- Image de la plaque signalétique :Incluez une photographie claire si disponible.
- Modèle de lecteur :Fournissez les informations correspondantes sur le variateur ou l'armoire de commande existante.
- Application des machines :Expliquer la fonction de l'axe et le processus de la machine.
- Cotes mécaniques :Fournir des informations sur l’arbre et le montage pour les projets de remplacement.
- Informations sur les commentaires :Identifiez l’encodeur, le résolveur ou d’autres détails de retour.
- Architecture de contrôle :Identifiez l'API, la CNC, le contrôleur de mouvement et l'interface de communication.
Ces informations permettent à un fournisseur d'effectuer une vérification du produit plus significative. Cela permet également de distinguer les remplacements exacts des configurations alternatives pouvant nécessiter des travaux d'ingénierie supplémentaires.
Foire aux questions
À quoi sert un système servo Rexroth ?
Les systèmes servo sont utilisés dans les machines industrielles qui nécessitent une vitesse, un couple, un positionnement ou un mouvement coordonné contrôlés. Les applications typiques incluent l'emballage, les machines-outils, la robotique, l'impression, l'assemblage et la manutention automatisée des matériaux.
Un servomoteur est-il la même chose qu'un servovariateur ?
Le moteur produit un couple mécanique, tandis que le servomoteur fournit une puissance électrique contrôlée et gère les fonctions de courant, de retour, de protection et de communication.
Pourquoi un feedback est-il nécessaire ?
Le feedback fournit des informations sur la position ou la vitesse réelle du moteur. Le système de contrôle compare le mouvement réel avec le mouvement commandé et apporte des corrections.
Quelles informations sont les plus importantes lors de la sélection d'un servomoteur ?
Les informations clés incluent le couple continu, le couple maximal, la plage de vitesse, l'inertie de charge, le rapport cyclique, le type de retour, l'option de freinage, les exigences d'alimentation, les dimensions de montage et la compatibilité du contrôleur.
La puissance du moteur est-elle suffisante pour sélectionner un servo ?
Non. La puissance n’est qu’un paramètre. Le profil de mouvement réel, le couple continu et maximal, la vitesse, l'inertie, le retour, le frein, l'interface mécanique et la compatibilité du variateur doivent également être vérifiés.
Qu’est-ce que le couple maximal ?
Le couple de pointe est la capacité de couple de courte durée du moteur. Ceci est particulièrement important lors d'accélérations, de marches arrière rapides et de perturbations temporaires de la charge.
Pourquoi l’inertie de la charge est-elle importante ?
Une inertie élevée nécessite plus de couple pour accélérer ou décélérer. Cela peut donc influencer le dimensionnement du moteur, la capacité d’entraînement, les exigences de freinage et le réglage des servos.
Quelle est la différence entre les codeurs incrémentaux et absolus ?
Les codeurs incrémentaux fournissent des informations de mouvement basées sur des impulsions, tandis que les codeurs absolus fournissent des informations de position définies. Le choix approprié dépend de l'architecture de contrôle de la machine et des exigences de position.
Un servomoteur existant peut-il être remplacé par un modèle plus récent ?
Potentiellement, mais le remplacement doit être vérifié pour la compatibilité électrique, mécanique, de retour, de frein, d'entraînement, de contrôleur et de communication. Un produit plus récent ne constitue pas automatiquement un remplacement direct.
Pourquoi le numéro de modèle complet est-il important ?
Les numéros de modèles industriels peuvent distinguer les informations de retour, de freinage, de montage, d'enroulement, de tension ou d'autres détails de configuration. Un code raccourci peut ne pas fournir suffisamment d’informations pour identifier le produit exact.
Que faut-il vérifier lors du remplacement d'un servomoteur ?
Vérifiez le modèle complet, les caractéristiques du moteur, le système de rétroaction, le frein, l'arbre, la bride, la disposition des connecteurs, la compatibilité du variateur, l'interface du contrôleur, le câblage et les dimensions d'installation.
Un servomoteur peut-il fonctionner avec différents entraînements ?
Uniquement lorsque le variateur proposé prend en charge les caractéristiques électriques du moteur, la technologie de rétroaction, les exigences de contrôle et d'autres interfaces. La compatibilité doit être vérifiée à partir des spécifications techniques complètes.
A quoi sert un frein de parking ?
Un frein de maintien maintient le moteur à l'arrêt lorsque le couple électrique est supprimé. Il est particulièrement utile sur les axes verticaux où la gravité pourrait autrement provoquer un mouvement.
Un frein de maintien remplace-t-il le freinage dynamique ?
Pas nécessairement. Un frein de maintien est normalement destiné à maintenir la charge au repos. L'arrêt dynamique peut s'appuyer sur le servomoteur, la résistance de freinage, le système régénératif ou une autre méthode spécifiée.
Pourquoi les dimensions de l’arbre et de la bride sont-elles importantes ?
Le moteur doit être physiquement connecté à la machine. Les différences de diamètre d'arbre, de longueur d'arbre, de modèle de bride ou de dimensions pilotes peuvent empêcher une installation directe même lorsque les caractéristiques électriques correspondent.
Quels systèmes de communication peuvent être utilisés avec les servovariateurs ?
L'interface exacte dépend du système d'entraînement et d'automatisation sélectionné. Les technologies de bus de terrain industriel et Ethernet industriel peuvent être utilisées pour les commandes de mouvement, les informations d'état, les diagnostics et le contrôle coordonné.
Les systèmes servo peuvent-ils être utilisés dans les machines d’emballage ?
Oui. Les équipements d'emballage utilisent fréquemment des servo-axes pour l'indexation, l'alimentation, la découpe, le scellage, l'enregistrement et le mouvement synchronisé.
Les servomoteurs peuvent-ils être utilisés dans les machines-outils ?
Oui. Les systèmes servo sont couramment utilisés pour les fonctions d'avance et de positionnement où le mouvement contrôlé et la répétabilité sont importants.
Pourquoi le remplacement d'un servo peut-il échouer même lorsque la puissance est la même ?
Le remplacement peut différer en termes de caractéristiques couple-vitesse, de retour, de frein, de dimensions d'arbre, de dimensions de bride, de connecteurs, de compatibilité d'entraînement ou de communication. La puissance équivalente à elle seule n’établit pas l’équivalence.
Quelles informations un acheteur doit-il envoyer à un fournisseur ?
Les informations les plus utiles comprennent le numéro de modèle complet, la photo de la plaque signalétique, le modèle d'entraînement installé, l'application de la machine, les exigences de couple et de vitesse, le type de retour, la configuration des freins, les dimensions mécaniques et le contrôleur ou l'interface de communication.
Un fournisseur peut-il aider à identifier un composant de servo plus ancien ?
Oui. Un fournisseur peut utiliser le numéro de modèle complet, les informations sur la plaque signalétique, les photographies et les détails de l'application pour aider à identifier le produit demandé et vérifier la configuration appropriée.
Faut-il toujours sélectionner la génération de produits la plus récente ?
Non. Pour une nouvelle machine, une famille de produits actuelle peut être appropriée. Pour une machine existante, la meilleure solution peut être le modèle exact établi ou un remplacement soigneusement vérifié qui préserve les interfaces électriques et mécaniques existantes.
Pourquoi le moteur et le variateur doivent-ils être évalués ensemble ?
Le variateur doit fournir le courant requis et interpréter correctement le retour du moteur. La compatibilité du moteur et du variateur affecte directement les performances de contrôle et la mise en service.
Qu'est-ce qui rend une sélection de servo techniquement fiable ?
Une sélection fiable de servos commence par la machine, pas par le nom du produit. La machine détermine la manière dont l'axe doit se déplacer, le couple requis, la vitesse à laquelle l'axe doit accélérer, la fréquence à laquelle il s'inverse et la précision avec laquelle il doit suivre la trajectoire commandée.
À partir de là, le moteur et le variateur doivent être sélectionnés comme une paire coordonnée. Le couple continu détermine un fonctionnement soutenu, le couple maximal détermine la capacité dynamique de courte durée et la vitesse définit la plage de fonctionnement utilisable. L'inertie de la charge, la gravité, le rapport de transmission et les forces du processus déterminent ensuite la demande mécanique réelle.
Les commentaires ajoutent une autre couche essentielle. La technologie du codeur ou du résolveur doit correspondre au variateur et la résolution disponible doit prendre en charge les performances de contrôle requises. Dans le même temps, la précision mécanique reste importante car le jeu, la flexibilité, l'alignement et les erreurs de transmission peuvent limiter les performances de positionnement final.
Les projets de remplacement nécessitent encore plus d’attention aux détails. Les numéros de modèle complets, les plaques signalétiques du moteur, les informations sur le variateur, la disposition des connecteurs, les options de freinage, les dimensions de l'arbre, les modèles de brides et les interfaces de communication doivent tous être vérifiés avant que le remplacement ne soit approuvé.
C’est là que le sourcing basé sur un modèle devient pratique pour les acheteurs internationaux. Au lieu de sélectionner un composant servo générique dans une large catégorie de produits, la méthode la plus fiable consiste à identifier le modèle exact requis, puis à le vérifier par rapport à la machine existante ou à l'application prévue.
Pour les nouveaux équipements, la sélection peut commencer par les exigences en matière de couple, de vitesse, d'inertie, de rapport cyclique, de retour d'information, de contrôleur et de communication. Pour les projets de maintenance et de remplacement, le numéro de matériau d'origine et les informations sur la plaque signalétique constituent généralement le point de départ le plus solide.
Un système d'asservissement bien adapté dépend en fin de compte de la collaboration de plusieurs niveaux : moteur, variateur, retour, contrôleur, communication, câblage, freinage, transmission mécanique et structure de la machine.
Pour les acheteurs qui s’approvisionnent en équipements d’automatisation industrielle de marque, l’objectif n’est donc pas simplement d’identifier un servomoteur qui semble similaire. Le but est d'identifier une configuration techniquement compatible avec la machine et pratique pour l'application envisagée.
Lors de l'approvisionnement d'unServomoteur Rexrothproduit, fournissant le numéro de modèle complet, l'application de la machine, les informations sur le variateur existant, le type de retour, les dimensions mécaniques et les détails du contrôleur, donne au fournisseur une base beaucoup plus solide pour une correspondance précise du modèle.
Besoin d'aide pour identifier le bon modèle de servo ?
Mao Huifournit des produits d'automatisation industrielle de marque et prend en charge l'identification des modèles, l'approvisionnement en remplacement, les vérifications des spécifications techniques et l'appariement des produits en fonction des applications. Pour le modèle requis, les informations sur la plaque signalétique ou les détails de l'application de la machine,Contactez-nous.