Nouvelles

Nouvelles

Qu'est-ce qui fait de Schneider ILM1001P01A0000 une solution de servo intégrée pratique ?


Dans l’automatisation moderne des machines, les performances de mouvement ne dépendent pas uniquement de la puissance du moteur. Les ingénieurs doivent également prendre en compte l'espace dans l'armoire, la complexité du câblage, la précision du retour, exigences d'installation, capacité de couple et facilité d'entretien à long terme. LeSchneiderILM1001P01A0000relève ces défis en combinant un servo moteur et architecture d'entraînement intégrée en un seul composant de mouvement monté sur site.

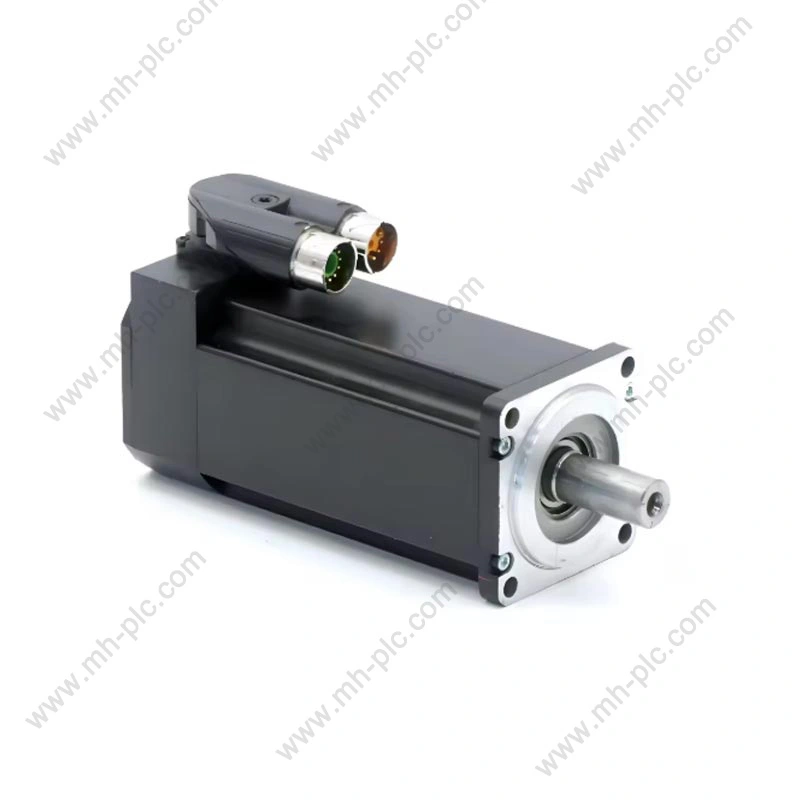
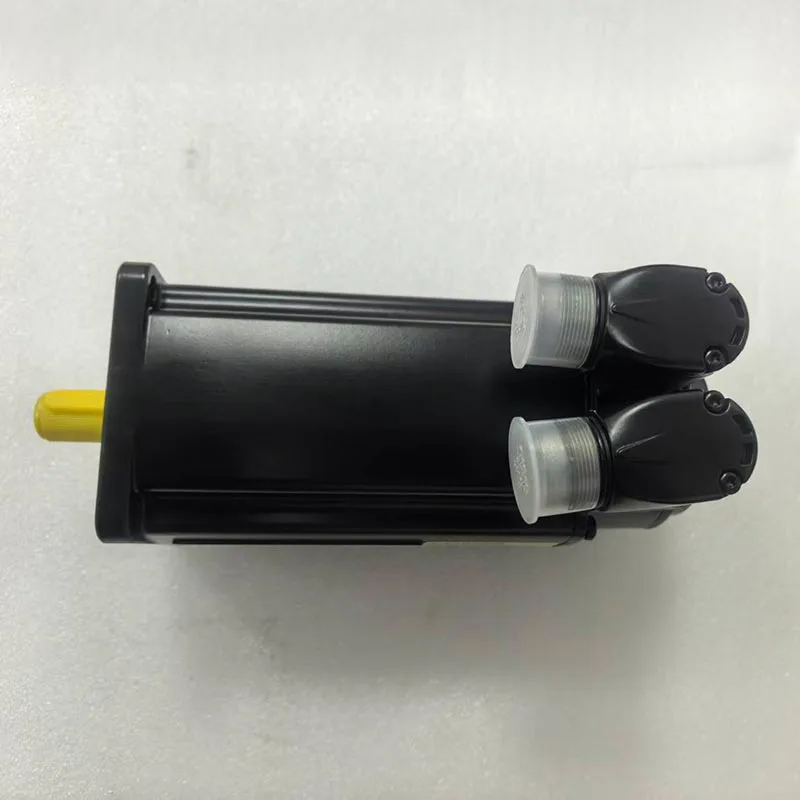
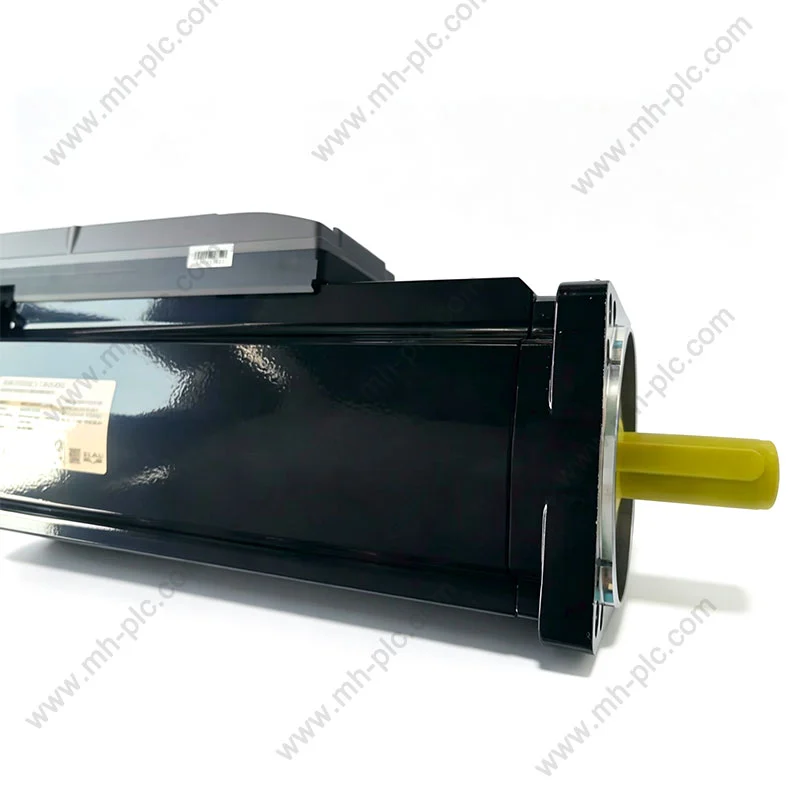
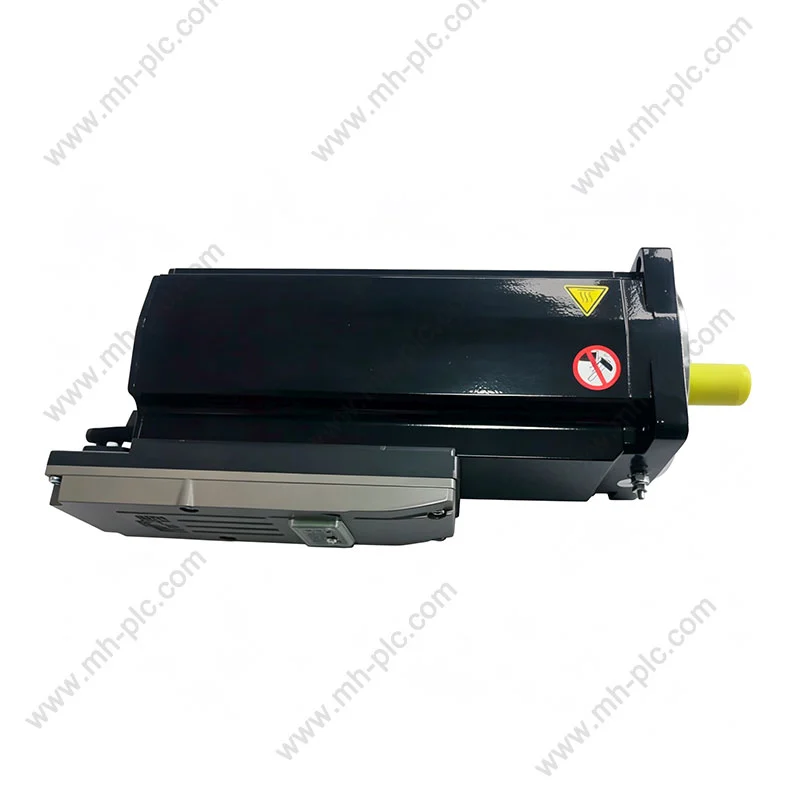
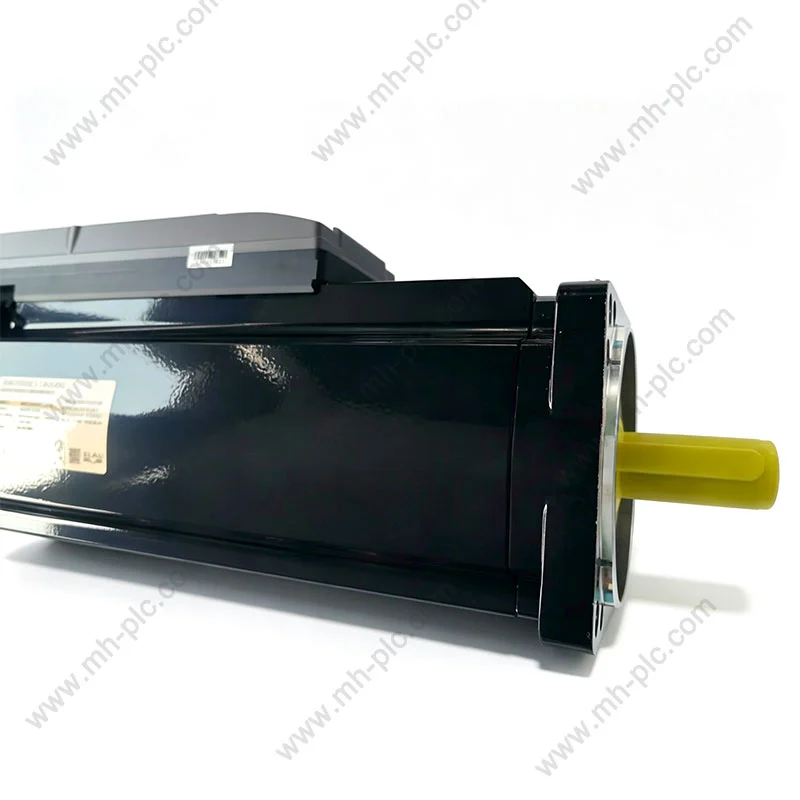
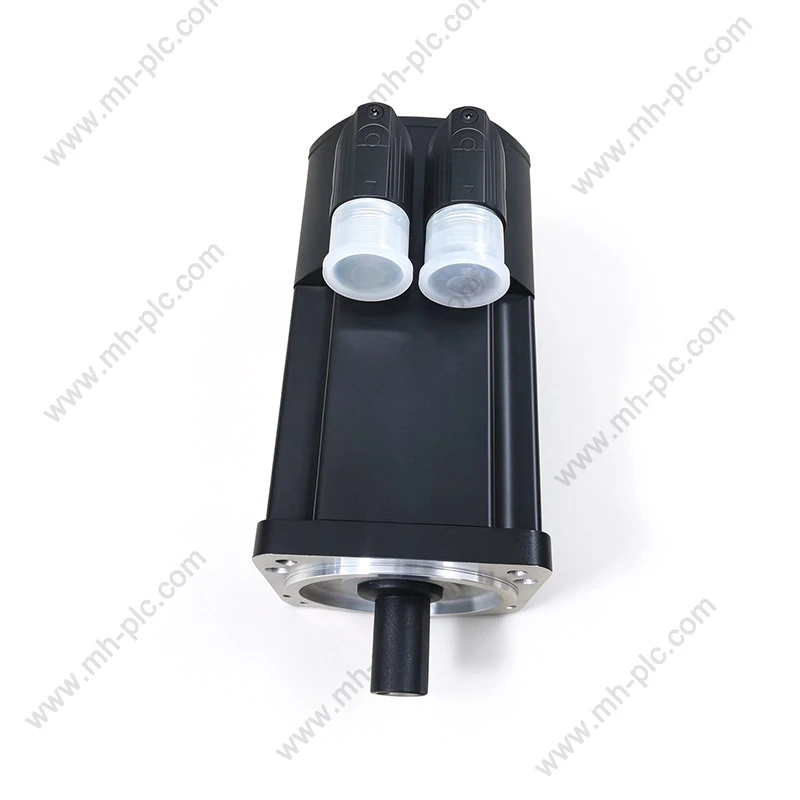
Schneider ILM1001P01A0000

Le Schneider ILM1001P01A0000 est un servomoteur intégré de la gamme Lexium 62 ILM, conçu pour les systèmes de contrôle de mouvement PacDrive 3. Il fournit une puissance de sortie nominale de 600 W, Couple nominal de 1,9 N·m, couple de décrochage continu de 2,5 N·m et jusqu'à 9,6 N·m de décrochage maximal couple, avec une vitesse nominale de 3000 tr/min. Il utilise un SinCos Hiperface absolu à un tour système de feedback avec 128 périodes et sans frein de maintien. Cet article explique sa clé spécifications, architecture, valeur de l'application, considérations d'installation et acheter des points de contrôle afin que les ingénieurs en automatisation puissent déterminer si ce modèle correspond aux exigences de leur machine.

Table des matières

Comprendre le SchneiderILM1001P01A0000

Le Schneider ILM1001P01A0000 n'est pas simplement un servomoteur autonome conventionnel. Il appartient à la famille Lexium 62 ILM et intègre l'électronique de pilotage au moteur, permettant au composant de mouvement d'être positionné plus près du mécanisme de la machine plutôt que plutôt que d'exiger que tous les composants électroniques du variateur restent à l'intérieur d'une armoire de commande centrale. Schneider Electric identifie l'appareil comme un variateur intégré avec un moteur de 100 mm bride, pile de moteur unique, arbre lisse, retour SinCos à un tour et pas de frein.

Cette architecture peut être particulièrement intéressante pour les machines modulaires. Au lieu de concevoir chaque axe de mouvement autour d'un agencement traditionnel de moteur et d'entraînement d'armoire, les constructeurs de machines peuvent répartir les composants de mouvement plus près des modules individuels de la machine. Le résultat peut être une architecture de machine plus propre et une expansion potentiellement plus simple lorsque plusieurs axes indépendants sont nécessaires.

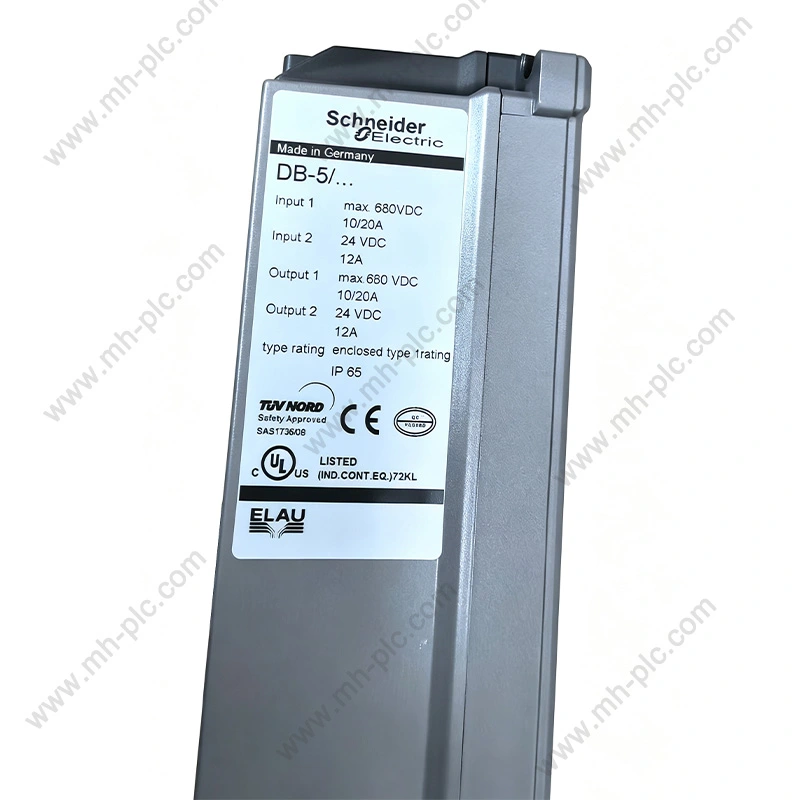
Point d'identification important :Le numéro de modèle doit être soigneusement vérifié avant d’acheter ou de remplacer une unité. La configuration ILM1001P01A0000 spécifie un arbre lisse, monotour absolu Rétroaction SinCos Hiperface, résolution de rétroaction de vitesse sur 128 périodes et pas de frein de maintien. Un modèle ILM visuellement similaire peut avoir un retour, un arbre, un frein ou des performances différents caractéristiques.

Spécifications clés en un coup d'œil

Une identification technique correcte est la première étape lors de la sélection d'un servo de remplacement composant. Les spécifications suivantes sont basées sur les données produit du fabricant et la documentation technique à l’appui.

Paramètre ILM1001P01A0000 Spécification Pourquoi c'est important
Famille de produits Lexium 62 ILM/PacDrive 3 Détermine la compatibilité du système et l’environnement d’intégration.
Type de produit Servomoteur intégré / entraînement intégré Combine les fonctionnalités du moteur et du variateur dans une seule unité de mouvement.
Puissance de sortie nominale 600 W Utile pour évaluer le moteur par rapport aux exigences de charge de l'application.
Couple nominal 1,9 N·m Indique le niveau de couple nominal en fonctionnement normal.
Couple de décrochage continu 2,5 N·m Important lors de l’évaluation de conditions de charge à faible vitesse ou stationnaires.
Couple de décrochage maximal 9,6 N·m Fournit une référence pour la capacité de couple maximal de courte durée.
Vitesse nominale 3000 tr/min Pertinent pour les cycles de positionnement et de mouvement à grande vitesse.
Tension d'alimentation nominale 250-700 V Doit correspondre au système et à l'installation de contrôle de mouvement réels.
Retour SinCos Hiperface absolu monotour Prend en charge un retour précis de position et de vitesse.
Résolution des commentaires 128 périodes Important pour la configuration du contrôle de mouvement et le traitement des commentaires.
Frein de maintien Sans frein Critique pour les axes verticaux et les charges qui doivent rester mécaniquement maintenues.
Bride moteur 100 millimètres Détermine la compatibilité du montage mécanique.
Diamètre de l'arbre 19 millimètres Doit correspondre à l'accouplement de la machine ou à l'interface de transmission.
Longueur de l'arbre 40 millimètres Important pour le jeu mécanique et la sélection de l’accouplement.
Protection IP54 Fournit une base de référence pour évaluer l’environnement d’installation.

Les spécifications doivent toujours être vérifiées par rapport à la dernière documentation du fabricant. et la configuration exacte de la machine avant l'installation.

Comment l'architecture servo intégrée aide

Les systèmes d'asservissement conventionnels séparent généralement le moteur du variateur. Cet arrangement peut fonctionner extrêmement bien, mais cela peut nécessiter un espace d'armoire important, un câblage d'alimentation, câblage de rétroaction et travaux d'ingénierie supplémentaires lorsqu'une machine contient de nombreux axes.

L'architecture ILM adopte une approche différente en intégrant le variateur directement avec le servomoteur. Pour les machines modulaires, cela peut réduire la quantité de matériel de mouvement qui doit être concentré dans l’armoire électrique principale.

Mouvement distribuéL'unité intégrée peut être positionnée plus près de l'axe de la machine, ce qui la rend adaptée pour les architectures d'automatisation modulaires.
Pression réduite dans l'armoireDéplacer la fonctionnalité du variateur vers la machine peut aider les ingénieurs à utiliser l'armoire. l'espace plus efficacement.
Conception de machines plus propreLa construction d'un entraînement par moteur intégré peut simplifier la disposition physique de modules de mouvement individuels.
Extension modulaireLe matériel de mouvement distribué peut être avantageux lorsque les machines contiennent plusieurs modules mécaniques indépendants.

La réduction réelle du câblage, du volume de l'armoire et du temps d'installation dépend du conception complète du système. Ces bénéfices doivent donc être évalués au niveau de la machine, plutôt que supposé à partir des seules spécifications du moteur.

Problèmes courants de contrôle de mouvement qu’il peut résoudre

Le choix d'un servomoteur doit commencer par les problèmes de la machine plutôt que par un numéro de catalogue. Plusieurs problématiques récurrentes rendent la technologie d’asservissement intégrée attractive pour les constructeurs d'équipements modernes.

  1. Espace limité dans les armoires électriques :Les machines dotées de nombreux axes servos peuvent rapidement consommer un volume précieux d'armoire. Un l'architecture distribuée peut aider à rapprocher certaines fonctionnalités de mouvement des axes.
  2. Câblage moto-variateur complexe :Les systèmes traditionnels peuvent impliquer des connexions séparées d’alimentation du moteur, de retour et de contrôle. Une architecture intégrée correctement conçue peut réduire la complexité de l'ensemble stratégie de connexion.
  3. Extension de machine modulaire difficile :Les machines ont souvent besoin de stations optionnelles ou de modules de mouvement supplémentaires. Un distribué L'architecture servo peut prendre en charge des configurations mécaniques plus flexibles.
  4. Incohérence de positionnement :Reliable feedback is essential for controlled motion. L'ILM1001P01A0000 utilise un absolute single-turn SinCos Hiperface feedback system.
  5. Incertitude de remplacement :Acheter un moteur d'apparence similaire sans vérifier l'arbre, le frein, le retour, la puissance, et les spécifications de montage peuvent entraîner des problèmes de compatibilité.
Ne considérez pas le numéro de modèle comme le seul critère de sélection.Un servomoteur fait partie d'un système complet de contrôle de mouvement. Charge mécanique, accélération, cycle de service, architecture d'alimentation, compatibilité des contrôleurs, conditions environnementales, les exigences en matière de câbles et les exigences de sécurité doivent toutes être vérifiées avant le remplacement.

Caractéristiques de performance qui comptent dans la pratique

L'une des caractéristiques les plus importantes du Schneider ILM1001P01A0000 est la relation entre la puissance, le couple, la vitesse et le feedback. L'unité fournit 600 W nominal puissance de sortie et une vitesse nominale de 3000 tr/min. Son couple nominal est de 1,9 N·m, tandis que le couple de décrochage continu est spécifié à 2,5 N·m et le couple de décrochage maximal à 9,6 N·m.

Ces chiffres ne doivent pas être interprétés comme des valeurs nominales de fonctionnement interchangeables. Pour Par exemple, la capacité de couple maximal ne signifie pas qu'une machine peut fonctionner en continu à 9,6 N·m. Le cycle de service réel, le profil d'accélération, les conditions thermiques et le mouvement les paramètres du contrôleur déterminent si une application particulière est adaptée.

Les commentaires sont une autre considération importante. Le modèle utilise un monotour absolu Système de feedback SinCos Hiperface avec 128 périodes. Cette architecture de rétroaction est particulièrement pertinent pour les applications où le positionnement contrôlé et le retour de vitesse sont au cœur des performances de la machine.

Règle d'ingénierie pratique :Comparez le profil de mouvement complet du moteur (et pas seulement son couple maximum) avec le demande. Inertie de charge, accélération, décélération, demande continue de couple, La demande de couple de pointe, la vitesse de fonctionnement et la fréquence de cycle doivent tous être pris en compte.

Applications industrielles appropriées

L'ILM1001P01A0000 faisant partie de l'écosystème PacDrive 3, il est particulièrement pertinent pour les machines automatisées qui nécessitent un mouvement d’asservissement coordonné. L'exact l’adéquation dépend de l’architecture complète du contrôleur et de la machine.

Domaine d'application Avantage potentiel Vérification des clés avant utilisation
Machines d'emballage Mouvement distribué compact pour des axes de machine coordonnés. Temps de cycle, accélération et inertie de charge.
Manutention des matériaux Positionnement contrôlé et régulation de vitesse. Masse de charge, rapport de transmission et cycle de service.
Lignes de production automatisées Utile pour les architectures de mouvement modulaires. Compatibilité des contrôleurs et architecture réseau.
Équipement de prélèvement et de placement Le retour servo prend en charge le contrôle de mouvement répétable. Exigences d’accélération, de décélération et de charge utile.
Systèmes de machines modulaires L'architecture d'entraînement intégrée peut simplifier les axes distribués. Exigences d’intégration mécanique et électrique.

Le modèle ne doit pas automatiquement être considéré comme adapté à toutes les machines de ces pays. catégories. L’ingénierie d’application reste essentielle, notamment pour les secteurs verticaux axes, charges à inertie élevée, machines à cycle élevé ou environnements avec des contraintes mécaniques inhabituelles. ou des conditions thermiques.

Considérations relatives à l'installation et à l'intégration

Une installation réussie commence par la compatibilité mécanique. Le ILM1001P01A0000 utilise une bride de moteur de 100 mm et un diamètre d'arbre de 19 mm, avec une longueur d'arbre de 40 mm. L'agencement de montage comprend quatre trous de montage.

  • Confirmez les dimensions de la bride du moteur avant l'installation mécanique.
  • Vérifiez le diamètre de l'arbre de 19 mm par rapport à l'accouplement ou à la transmission.
  • Confirmez la longueur de l’arbre et le jeu mécanique disponible.
  • Vérifiez le modèle de trou de montage et les exigences en matière de fixation.
  • Confirmez que l'application ne nécessite pas de frein de maintien.
  • Vérifiez la rétroaction et la compatibilité du système de contrôle.
  • Vérifiez les exigences d'alimentation nominale du système de mouvement complet.
  • Examinez les conditions environnementales, notamment la température, la contamination et l’humidité.
  • Utilisez des câbles, des connecteurs, une mise à la terre et des mesures de protection appropriés.

Le modèle est spécifié sans frein de maintien. Ceci est particulièrement important pour axes verticaux ou applications dans lesquelles une charge doit rester stationnaire lorsque la puissance du servo est supprimé. Dans de tels cas, le concepteur de la machine doit déterminer si un une solution de maintien mécanique ou une configuration de moteur différente est requise.

La documentation produit de Schneider doit être consultée pour connaître les spécifications électriques, exigences mécaniques, de mise en service et de sécurité applicables à l'installation.

Que vérifier avant de commander

Les projets de remplacement échouent souvent parce que l'acheteur confirme uniquement le numéro de pièce et apparence physique. Un meilleur processus d'achat vérifie la configuration complète.

Point de contrôle Question à poser Risque potentiel s’il est ignoré
Numéro de pièce exact Le modèle requis est-il exactement ILM1001P01A0000 ? Recevoir une variante similaire mais incompatible.
Frein L'application nécessite-t-elle un frein de maintien ? Perte de capacité de maintien mécanique.
Retour Le contrôleur prend-il en charge la disposition de rétroaction spécifiée ? Erreurs de mise en service ou de feedback.
Interface mécanique Les dimensions de la bride et de l'arbre correspondent-elles ? Problèmes d’installation ou de couplage.
Pouvoir 600 W sont-ils suffisants pour le profil de mouvement réel ? Performances insuffisantes ou stress thermique.
Vitesse La vitesse de fonctionnement requise correspond-elle à la valeur nominale du moteur ? Productivité réduite ou dimensionnement incorrect.
Couple Les demandes de couple continu et maximal sont-elles dans des limites acceptables ? Surcharge, surchauffe ou fonctionnement instable.
Chaîne d'approvisionnement La source est-elle en mesure de vérifier le modèle, l’état et la documentation ? Matériel contrefait, incorrect ou mal documenté.

La disponibilité peut également varier selon la région et le canal de distribution. Schneider Electric la liste actuelle des produits identifie ce modèle comme un produit non stocké aux États-Unis. contexte de distribution, les acheteurs doivent donc confirmer le délai de livraison actuel et la région disponibilité plutôt que de supposer un stock immédiat.

Considérations relatives à la maintenance et à la fiabilité

Les systèmes servo sont des composants de mouvement de précision, la maintenance préventive doit donc se concentrer sur l'ensemble du système mécanique et électrique plutôt que sur le moteur seul.

  1. Inspecter les connexions mécaniques :Vérifiez le matériel de montage, les accouplements et les composants de transmission pour déceler du desserrage ou usure anormale.
  2. Surveiller le comportement de fonctionnement :Des vibrations, du bruit, une augmentation de température ou un écart de positionnement inattendus peuvent indiquer développer des problèmes mécaniques ou électriques.
  3. Vérifiez le câblage :Inspectez les connexions d’alimentation et de retour pour déceler tout dommage, desserrage ou contamination.
  4. Examinez les charges d’application :Une machine qui a progressivement augmenté sa charge utile peut éventuellement dépasser celle d'origine. conception de mouvement.
  5. Maintenir des conditions environnementales correctes :La protection IP54 spécifiée ne doit pas être interprétée comme une autorisation d'exposer le moteur à n’importe quel environnement sans évaluation supplémentaire.
  6. Utilisez les procédures de remplacement correctes :Le remplacement doit suivre la documentation Schneider pertinente et la sécurité de la machine procédures.

L’objectif de la maintenance n’est pas simplement de faire fonctionner le moteur. Il s'agit de préserver précision de positionnement, performances de cycle prévisibles, sécurité mécanique et globale disponibilité des équipements.
Foire aux questions

Le Schneider ILM1001P01A0000 est-il un servomoteur ou un servo variateur ?

Il s'agit d'une solution intégrée de servomoteur/entraînement. Le concept ILM combine le moteur et les fonctions d'entraînement dans une composante de mouvement orientée champ plutôt que de traiter le moteur comme un servomoteur autonome conventionnel.

Quelle est la puissance nominale de l'ILM1001P01A0000 ?

La puissance de sortie nominale est de 600 W. Ce chiffre doit être pris en compte avec couple, vitesse, rapport cyclique, accélération et inertie de charge lors du dimensionnement du moteur.

Quel est le couple maximum indiqué pour ce modèle ?

Le couple de décrochage maximal spécifié est de 9,6 N·m. Il ne faut pas l'interpréter comme un couple de fonctionnement continu. Le couple de décrochage continu est de 2,5 N·m, tandis que le couple nominal le couple est de 1,9 N·m.

L'ILM1001P01A0000 est-il équipé d'un frein de maintien ?

Non. Cette configuration particulière est spécifiée sans frein de maintien. Applications qui nécessitent un maintien de charge, en particulier certaines machines à axe vertical, doivent être soigneusement examiné avant la sélection.

Quels commentaires l'ILM1001P01A0000 utilise-t-il ?

Le modèle utilise un retour SinCos Hiperface absolu à un tour avec un retour de vitesse résolution de 128 périodes.

Quel est le diamètre de l'arbre ?

Le diamètre de la tige est de 19 mm et la longueur de la tige spécifiée est de 40 mm. Ces dimensions doit être vérifié par rapport à l’accouplement de la machine et à l’interface mécanique avant de commander.

Quelle plateforme de contrôle est associée à cette solution d'asservissement ?

L'ILM1001P01A0000 appartient à la gamme de produits PacDrive 3 et à la famille Lexium 62 ILM. La compatibilité au niveau du système doit encore être confirmée pour la machine spécifique configuration.

Que doivent vérifier les acheteurs avant d’acheter un produit de remplacement ?

Au minimum, vérifiez le numéro de pièce exact, la configuration du moteur, l'état du frein, les commentaires. type, dimensions de l'arbre, dimensions de la bride, puissance nominale, exigences de couple, vitesse, compatibilité du système, état du produit, documentation et délai de livraison prévu.

Besoin du bon Schneider ILM1001P01A0000 pour votre projet ?

La sélection d'un composant servo intégré est plus facile lorsque les spécifications techniques et les conditions de candidature sont examinées ensemble.Dongguan Nancheng Mao Hui Commerce d'équipement de machines Co., Ltd.peut accompagner les acheteurs industriels qui ont besoin assistance pour l'identification des produits, l'approvisionnement et les exigences de remplacement pour équipement d'automatisation.

Si vous remplacez une unité existante, préparez une nouvelle machine ou vérifiez si le Schneider ILM1001P01A0000 correspond à votre système, fournissez le numéro de pièce exact et informations disponibles sur la machine. Notre équipe peut vous aider à revoir la configuration requise, Spécifications et détails de fourniture avant de passer une commande.

Contactez-nous aujourd'hui pour discuter de votre approvisionnement Schneider ILM1001P01A0000 exigences et trouver une solution adaptée à votre projet d’automatisation industrielle.


Actualités connexes
Laissez-moi un message
X
Nous utilisons des cookies pour vous offrir une meilleure expérience de navigation, analyser le trafic du site et personnaliser le contenu. En utilisant ce site, vous acceptez notre utilisation des cookies. politique de confidentialité
RejeterAccepter